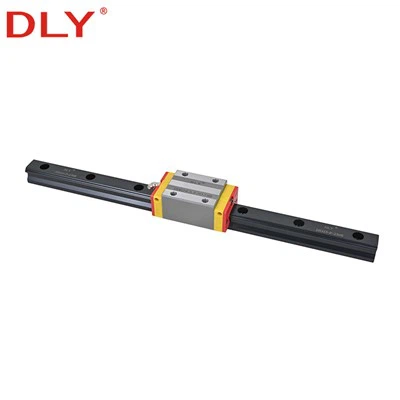
I CNC-maskiner och automationssystem gör linjära styrskenor och vagnar mycket mer än att styra rörelser. De bär den rörliga plattformen, motstår skär- eller processkrafter, kontrollerar vibrationer och hjälper maskinen att bibehålla noggrannhet under lång-drift.
Många fel på styrskenorna orsakas inte av dålig produktkvalitet. I verkliga applikationer börjar problemet ofta från felaktig belastningsuppskattning. En skena kan se tillräckligt stark ut på papper, men efter månader av höghastighetsrörelser, frekventa starter och stopp, eller ojämn lastning, kan vagnen börja ljuda, tappa precision eller slitas mycket snabbare än förväntat.
Det är därför valet av lastkapacitet för en linjär styrskena och vagn inte bör baseras enbart på rälsstorlek. Ett korrekt urval bör följa en grundläggande princip:
Beräkna den verkliga belastningen, kontrollera både statisk och dynamisk kapacitet och lämna tillräckligt med säkerhetsmarginal för det faktiska arbetstillståndet.
Den här guiden förklarar hur man utvärderar lastkapacitet för CNC-maskiner, automationsrutschbanor, portalsystem och annan linjär rörelseutrustning.
1. Börja med Real Moving Mass
Det första steget är att beräkna den totala rörliga massan.
Detta bör innehålla:
- Arbetsstyckets vikt
- Fixturvikt
- Flytta bordsvikt
- Spindel eller verktygshuvudvikt
- Vagnar
- Kabelkedja och andra rörliga tillbehör
Ett vanligt misstag är att bara beräkna arbetsstyckets vikt. I den faktiska utrustningen kan bordet, fixturen, motorfästet, kabelkedjan och verktyg lägga till en stor mängd belastning.
Till exempel, om ett CNC-skjutbord bär ett 20 kg arbetsstycke, men det rörliga bordet, fixturen och spindeln tillsammans väger ytterligare 60 kg, bär styrsystemet inte 20 kg. Den bär 80 kg.
Den grundläggande vertikala belastningen är:
Fv=m × g
Där:
- Fv= vertikal belastning
- m= total rörlig massa
- g = 9.8 m/s²
2. Tänk på hastighet och acceleration
För utrustning med låg-hastighet kan vikten vara huvudbelastningen. Men för CNC- och automationssystem är acceleration ofta viktigare.
När en maskin startar, stannar eller ändrar riktning snabbt, genereras tröghetskraft:
Fa=m × a
Där:
- Fa= tröghetskraft
- m= rörlig massa
- a= acceleration
Det är därför en lätt men-plockmaskin med hög hastighet-och-kan kräva ett starkare guidesystem än förväntat. Den statiska belastningen ser liten ut, men den dynamiska belastningen kan vara hög på grund av frekvent acceleration och retardation.
För CNC-maskiner, automationsmoduler och portalsystem ska acceleration alltid inkluderas i lastberäkningen.
3. Ignorera inte momentbelastning
I många riktiga maskiner misslyckas inte linjära vagnar eftersom den vertikala belastningen är för hög. De misslyckas eftersom lasten inte är centrerad.
Om tyngdpunkten är ovanför eller bort från styrskenans yta skapar det ett vältande moment. Detta moment ökar belastningen på ena sidan av vagnen eller på en vagn i systemet.
Detta är vanligt i:
- CNC Z-axlar
- Gantry-routrar
- Laserskärmaskiner
- Träbearbetningsmaskiner
- Fribärande strukturer
- Breda flyttbara bord
- Enstaka-skenkonstruktioner
Momentet kan uppskattas som:
M = F × h
Där:
- M= ögonblicksladdning
- F= använde kraft
- h= avstånd från tyngdpunkten till skenans monteringsyta
Ett bredare rälsavstånd eller längre vagnavstånd kan ofta förbättra styvheten mer effektivt än att bara välja en större rälsstorlek.
För CNC- och automationssystem är en vanlig och stabil struktur: två parallella skenor med två vagnar på varje skena.
Den här layouten förbättrar belastningsfördelningen, momentmotståndet och-löpstabiliteten på lång sikt.
4. Beräkna belastningen på varje vagn
Efter att ha beräknat den totala lasten är nästa steg att uppskatta lasten som bärs av varje vagn.
För ett grundläggande system:
P0=Fv/n
Där:
- P0= statisk belastning per vagn
- Fv= vertikal belastning
- n= totalt antal vagnar
Detta är dock bara den teoretiska medelbelastningen.
I riktiga maskiner är belastningen sällan perfekt fördelad på grund av:
- Monteringsyta fel
- Räls parallellism fel
- Ojämn åtdragning
- Strukturell deformation
- Förskjuten tyngdpunkt
- Skärkraft eller yttre kraft
Så den faktiska lasten på en vagn kan vara högre än medelvärdet.
För ett mer realistiskt urval bör momentbelastning också beaktas:
P0=(Fv/n) + (M/L)
Där:
L= vagnavstånd
M= vältande ögonblick
Denna formel ger en mer konservativ uppskattning för varje vagn.
5. Beräkna dynamisk ekvivalent belastning
Under dynamiska förhållanden måste vagnen stödja kombinationen av vikt, tröghet och yttre kraft.
Den totala dynamiska kraften kan uppskattas som:
Ft=Fv + Fa + Fe
Där:
- Ft= total dynamisk kraft
- Fv= vertikal belastning
- Fa= tröghetskraft
- Fe= yttre kraft, såsom skärkraft eller processkraft
Då kan den dynamiska lasten per vagn uppskattas som:
P1=(Ft/n) + (Ft × h/L)
Om maskinen har växlande belastningar under olika delar av slaget, använd motsvarande dynamisk belastning:
Pm=∛[(P1³L1 + P2³L2 + …) / totalt reseavstånd]
För många vanliga automatiseringstillämpningar, om lasten är relativt stabil,Pm kan behandlas som P1.
6. Använd en arbetsvillkorsfaktor
Teoretisk belastning räcker inte för slutval. Riktiga maskiner har vibrationer, stötar, belastningsvariationer och installationsfel.
En arbetsvillkorsfaktor bör tillämpas:
P=Ka × P1
Där:
- P= korrigerad dynamisk belastning
- Ka= funktionsfaktor
- P1= beräknad dynamisk vagnlast
Typiska referensvärden:
| Arbetsförhållanden | Rekommenderade Ka |
|---|---|
| Jämn låg-rörelse | 1.0–1.2 |
| Allmän automationsutrustning | 1.2–1.5 |
| CNC-maskin eller frekvent start-stoppsystem | 1.5–2.0 |
| Kraftig stöt eller kraftig skärning | 2.0–3.0 |
7. Kontrollera statisk säkerhetsfaktor
Den statiska belastningenC0används för att kontrollera om vagnen och skenan kan motstå permanent deformation under belastning.
Den statiska säkerhetsfaktorn är:
S0 = C0 / P0
Där:
- S0= statisk säkerhetsfaktor
- C0= grundläggande statisk belastningsklass
- P0= statisk belastning per vagn
Rekommenderade värden:
| Ansökan | Rekommenderad S0 |
|---|---|
| Allmän automationsutrustning | Större än eller lika med 1,5 |
| CNC-maskin eller precisionsautomationssystem | Större än eller lika med 2,0 |
| Tung belastning eller stöttillstånd | Större än eller lika med 3,0 |
Om den statiska säkerhetsfaktorn är för låg, kan skenan eller vagnens löpbana utveckla permanenta fördjupningar. När detta händer kan systemet förlora jämnhet och noggrannhet även om smörjningen förbättras senare.
8. Kontrollera Dynamisk livslängd
Den dynamiska belastningenCanvänds för att uppskatta livslängden.
För kul-typ linjära guider:
L=(C/P)³ × 100 000 km
För linjära rullar-typ:
L=(C/P)^(10/3) × 100 000 km
Där:
- L= rankad livslängd
- C= grundläggande dynamisk belastningsklass
- P= korrigerad dynamisk belastning
Den beräknade livslängden bör vara högre än utrustningens mållivslängd.
Typisk referens:
| Typ av utrustning | Gemensamt målliv |
|---|---|
| Allmän automationsutrustning | 5 000–10 000 km |
| CNC-maskiner | 10 000–30 000 km |
| Tung- eller hög-belastning-cykelutrustning | Högre säkerhetsmarginal krävs |
Eftersom styrlivslängden är mycket känslig för belastning kan en liten ökning av den faktiska belastningen avsevärt minska livslängden. Detta är anledningen till att "precis tillräckligt" val ofta är riskabelt för kontinuerlig driftutrustning.
9. Praktiska urvalssteg
En praktisk urvalsprocess kan vara:
- Beräkna total rörlig massa.
- Bekräfta maximal hastighet och acceleration.
- Mät tyngdpunktsförskjutningen och vagnsavståndet.
- Beräkna statisk last per vagn.
- Beräkna dynamisk last per vagn.
- Tillämpa arbetsvillkorsfaktorn.
- Välj en preliminär styrskenas storlek från tillverkarens katalog.
- Kontrollera statisk säkerhetsfaktor.
- Kontrollera dynamisk livslängd.
- Öka rälsstorlek eller antal vagnar om resultatet inte är tillräckligt.
För CNC- och automationssystem är det vanligtvis säkrare att kontrollera lastkapaciteten baserat på det mest krävande arbetsförhållandet, inte det genomsnittliga tillståndet.
10. Urvalsförslag för vanliga applikationer
| Ansökan | Arbetsförhållanden | Rekommenderad guidetyp | Common Rail-storlek |
|---|---|---|---|
| Ljusautomation, inspektionsutrustning, små hanteringsenheter | Låg hastighet, lätt belastning | Linjär guide av bolltyp- | 15 / 20 |
| Förpackningsmaskin, laserutrustning, standard automationsrutschbana | Medelhastighet, måttlig belastning | Linjär guide av bolltyp- | 20 / 25 |
| CNC-fräs, fräs, träbearbetningsmaskin | Skärkraft, vibrationer, frekventa rörelser | Typ av boll- eller rulle-guide | 25 / 30 / 35 |
| Gantry-maskin, hög-precisionsautomation | Hög acceleration, momentbelastning | Rullstyrning av-typ föredras | 35 / 45 |
| Tung-CNC- eller slagutrustning | Tung belastning, starka vibrationer | Typguide för rullar- | 45 / 55 |
Dessa värden är endast praktiska referenser. Det slutliga valet ska alltid kontrolleras mot faktisk belastning, livslängd och tillverkarens katalogdata.
11. Tabell för beräkning av lastkapacitet
| Punkt | Symbol | Enhet | Värde |
|---|---|---|---|
| Rörlig massa | m | kg | |
| Maximal acceleration | a | m/s² | |
| Tyngdpunktsförskjutning | h | mm | |
| Vagnsavstånd | L | mm | |
| Antal skenor | - | st | |
| Vagnar per skena | - | st | |
| Totalt antal vagnar | n | st | |
| Yttre kraft / skärkraft | Fe | N | |
| Arbetskonditionsfaktor | Ka | - | |
| Mål L10 liv | L | km | |
| Vertikal belastning | Fv | N | m × 9.8 |
| Tröghetskraft | Fa | N | m × a |
| Total dynamisk kraft | Ft | N | Fv + Fa + Fe |
| Statisk last per vagn | P0 | N | (Fv/n) + (M/L) |
| Dynamisk last per vagn | P1 | N | (Ft/n) + (Ft × h/L) |
| Korrigerad dynamisk belastning | P | N | Ka × P1 |
| Erforderlig statisk belastning | C0 | N | P0 × säkerhetsfaktor |
| Krävd dynamisk belastningsklass | C | N | Baserat på målliv |
| Rekommenderad skenstorlek | - | - |
12. Vanliga urvalsmisstag
Beräknar endast arbetsstyckets vikt
Styrsystemet bär hela den rörliga strukturen, inte bara arbetsstycket. Bord, fixtur, spindel, vagn och kabelkedjevikt ska alla inkluderas.
Ignorerar momentbelastning
En guide kan ha tillräckligt med vertikal lastkapacitet men fortfarande misslyckas på grund av ett vältande moment. Detta är särskilt vanligt i Z-axel- och fribärande strukturer.
Använder för liten säkerhetsfaktor
En skena som fungerar under testning kan fortfarande misslyckas efter lång-produktion. Precisionsutrustning och CNC-system kräver tillräcklig säkerhetsmarginal.
Ignorerar acceleration
Hög-automationssystem kan ha låg statisk belastning men hög dynamisk belastning. Frekvent acceleration och retardation måste beaktas.
Välj endast efter rälsbredd
En 25 mm skena från en serie kanske inte har samma lastkapacitet som en annan 25 mm skena. Kontrollera alltid dynamisk belastning, statisk belastning och momentklassning från katalogen.
Slutsats
Välja lastkapacitet för enlinjär styrskena och vagnför CNC- och automationssystem handlar det inte bara om att välja en större skena. Ett tillförlitligt urval bör baseras på verklig rörlig massa, acceleration, lastriktning, momentbelastning, arbetstillstånd, statisk säkerhetsfaktor och dynamisk livslängd.
För ljusautomationssystem kan det räcka med en guide av standardkultyp-. För CNC-maskiner, portalsystem, hög-hastighetsmoduler eller tunga skärapplikationer krävs högre styvhet, bättre momentmotstånd och större säkerhetsmarginaler.
Ett väl-utvalt linjärt styrsystem hjälper maskinen att fungera smidigt, bibehålla noggrannhet, minska underhållsproblem och uppnå längre livslängd. För bästa resultat bör det slutliga valet alltid verifieras med tillverkarens katalogdata och utrustningens faktiska arbetsförhållanden.
Med över 20 års tillverkningserfarenhet tillhandahåller DLY linjära styrskenor och vagnar för CNC-maskiner, automationsutrustning och industriella rörelsesystem. DLY stödjer globala distributörer, OEM-tillverkare och maskintillverkare med stabil kvalitet, fabriks-direkt leverans och teknisk support, från standardstyrningar av kul-typ till tunga-lastrullar.
Kontakta DLYför stöd för lastberäkning, rekommendationer för rälsstorlek och fabriks-direkta lösningar för CNC- och automationssystem.